V3 bilan tanishing

Har bir qismni o'rganing.

Robotni aylantiring, yaqinlashtiring va qismning vazifasini bilish uchun uni tanlang.

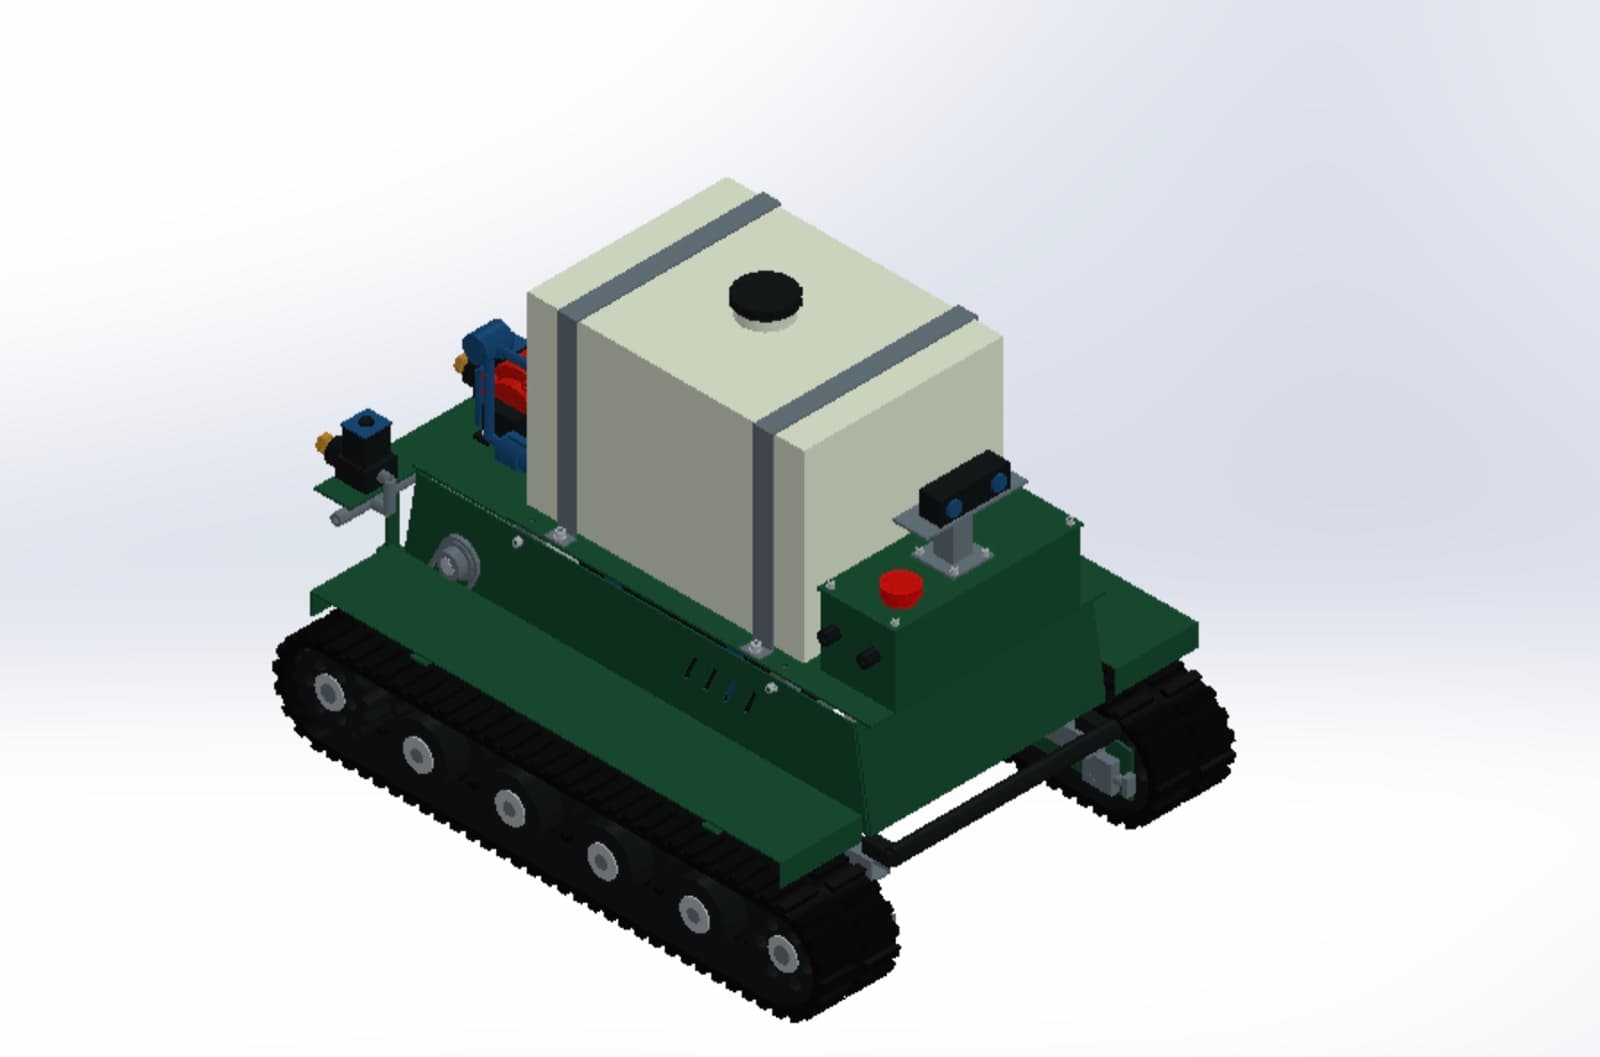
CropScout V3 tashqi qismlarining interaktiv modeli

3D model yuklanmoqda…

Aylantirish uchun suring · Yaqinlashtirish uchun aylantiring yoki ikki barmoqdan foydalaning · Qismni bosing

Robot ustidagi yoki ro'yxatdagi qismni tanlang.

V3 CAD loyihasi, A08 versiyasi · Yig'ish va dala sinovlari davom etmoqda

Muhandislik jurnali

Uchta quyi tizim, bitta dala roboti.

CropScout'ni bitta asosga o'rnatiladigan uchta quyi tizim sifatida qurmoqdamiz: zanjirli asos, ML/AI ekin ko'rish tizimi va aniq dori sepish moduli. Bu sahifa dalil: ishlayotgan MVP, o'zimiz yaratgan platalar, CAD va ortidagi reja.

3

Quyi tizim, bitta asosda

$3,000

Hozirgacha olingan mablag'

7

MVP'dagi o'z platalarimiz

30

Suhbatlashilgan fermerlar

Quyi tizimlar

Biz nima qurmoqdamiz

Har bir quyi tizimni bitta asoschi yuritadi, o'z apparati va o'z sinovi bilan. Ular bitta mexanik interfeys, bitta 24V shina va bitta CAN tarmog'ida uchrashadi.

01CAD yakunlandi · ishlab chiqarish jarayonida

Zanjirli asos

Issiqxona qatorlari va nam tuproq uchun mo'ljallangan zanjirli yurish tizimi: trek tashuvchilar, yo'naltiruvchi va yurituvchi g'ildiraklar, bo'lingan yo'l roliklari, o'qlar — payvandlangan ramda.

Batafsil
02Ishlayotgan model · tajriba skriningi

ML / AI

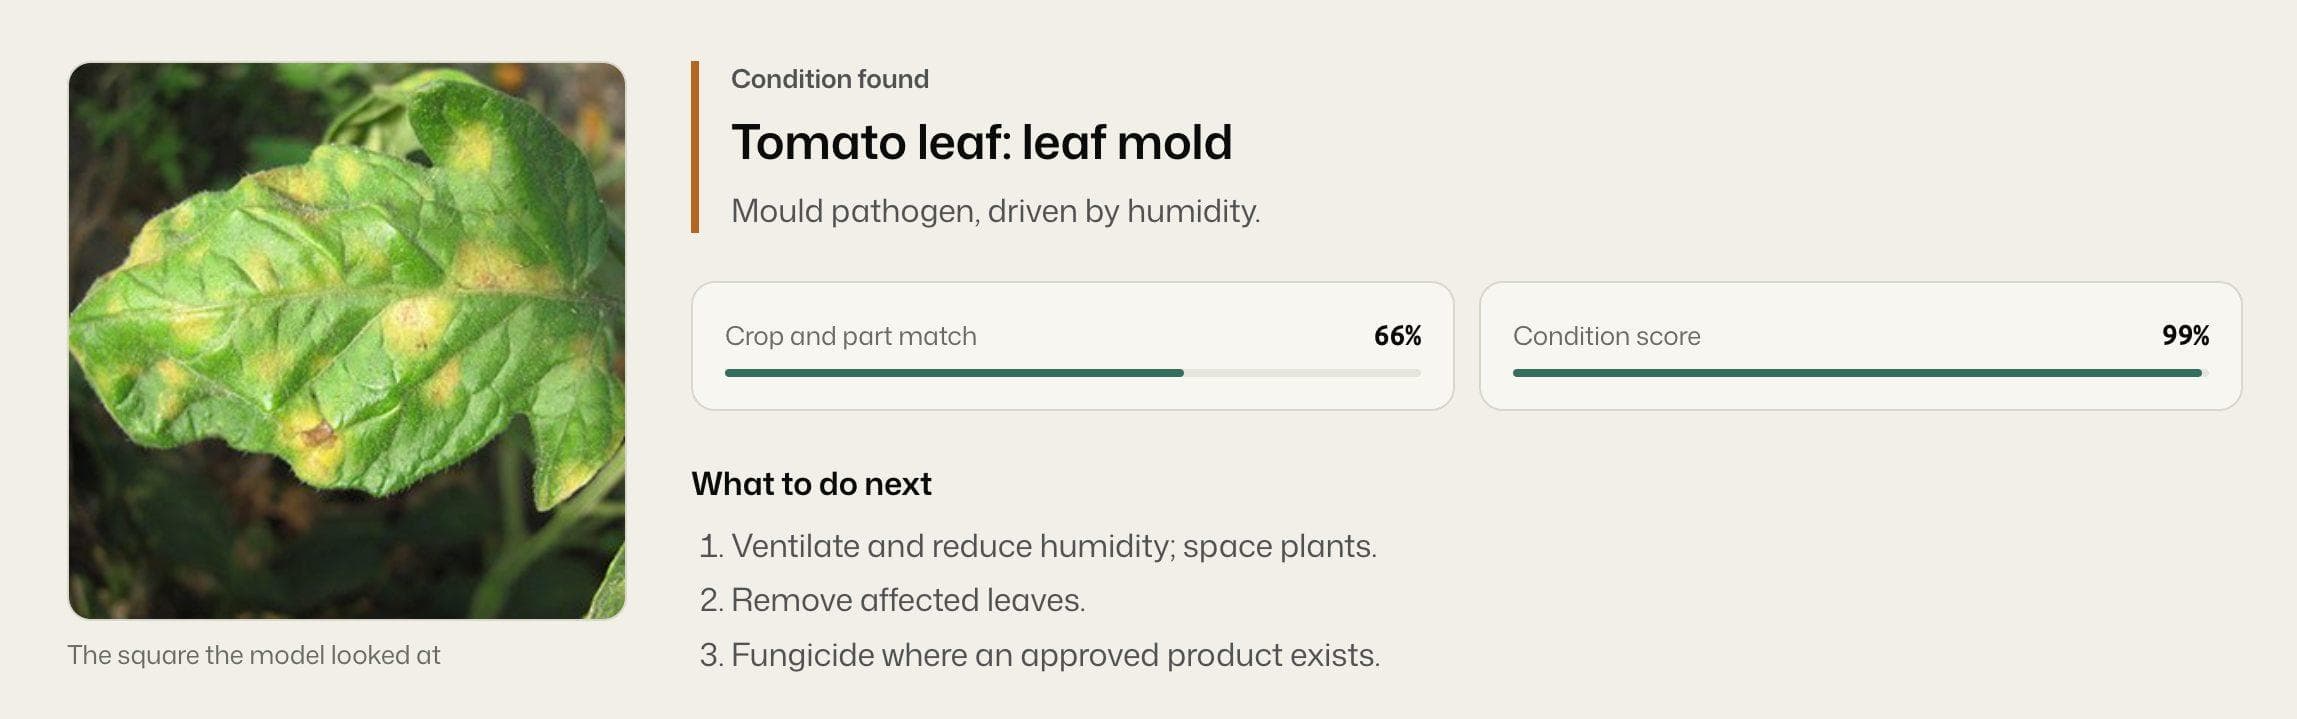
Ekin va barg aniqlash hamda kasallik skriningi — bugun brauzerda ONNX modeli sifatida, keyinroq esa robotning o'z hisoblash blokida ishlaydi.

Batafsil
03CAD bosqichida · qismlar buyurtma qilingan

Dori sepish moduli

Bitta asosda aniq dori sepish: 5 gallonlik idish, 24V nasos va har bir o'simlikka alohida doza beruvchi solenoid klapanlar.

Batafsil

MVP

Ommaga namoyish qilingan ishlayotgan prototip

Haqiqiy, harakatlanuvchi, sezuvchi robot: boshqariladigan to'rt g'ildirakli asos, boshqariladigan old qo'l, tuproq va havo sensorlari, hamda MQTT orqali u bilan gaplashuvchi simsiz pult. ASU Fulton Innovation Showcase'da 500 dan ortiq kishi oldida qurilgan va namoyish etilgan.

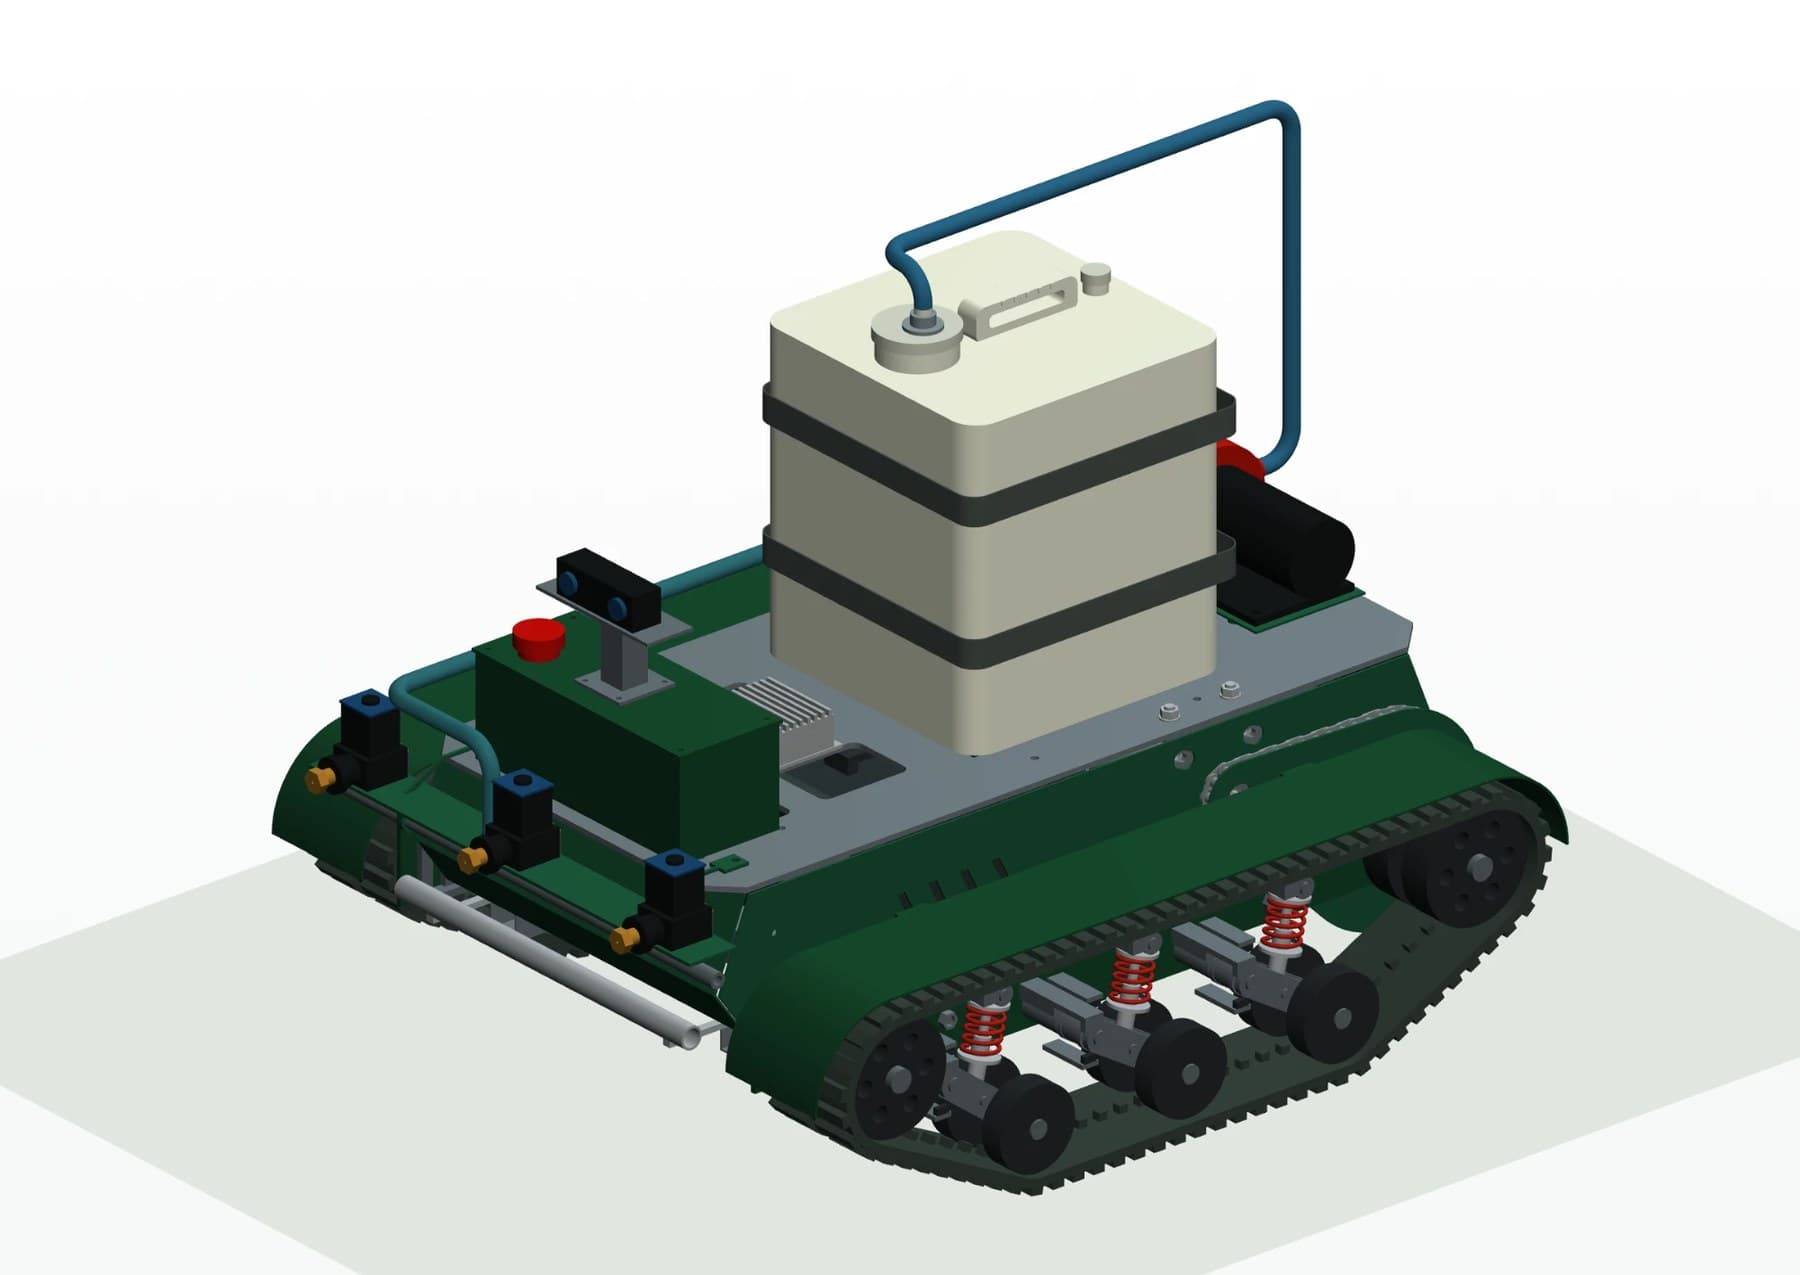
CropScout V2 zanjirli asosi, CAD render: dori idishi va kamera ustuni bilan
SolidWorks yig'masi, to'liq belgilangan: batareya taxtasi, 24V 20Ah batareya, 5 gallonlik idish, treklar, g'ildiraklar va yo'l roliklari.
01CAD yakunlandi · ishlab chiqarish jarayonida

Dala o'lchamidagi asos, CAD'da

MVP — chamadon o'lchamidagi to'rt g'ildirakli robot edi. Fermerlar uni kattaroq qilib, bir nechta asbob ko'tara olishini so'rashdi, shuning uchun V2 asosi SolidWorks'da noldan loyihalashtirilgan zanjirli yurish tizimi.

  • 100 mm li yo'naltiruvchi va yurituvchi g'ildiraklarda VTR056 rezina treklar, har tomonda to'rttadan bo'lingan yo'l roliklari.
  • Og'irlik markazi past: idish va batareya ramaning ichida, ustida emas.
  • Har bir moslama bitta ustki plitaga o'rnatiladi — avval dori sepish moduli, keyin o'toq moduli.
  • Motor tugunlari UART'dan CAN tarmog'iga o'tadi, Teensy 4.1 kontrolleri orqali.
CropScout Vision natijasi: pomidor bargi septorioz sifatida baholangan, holat bahosi 88%
Ishlayotgan vositadan, brauzerdagi haqiqiy natija.
02Ishlayotgan model · tajriba skriningi

Sinab ko'rish mumkin bo'lgan kasallik aniqlash

CropScout Vision ikki bosqichda ishlaydi: avval — bu qo'llab-quvvatlanadigan ekinmi, barg yoki mevami; so'ng — shu ekin va qismi uchun eng yaqin qamrab olingan holat, ishonch darajasi va u ko'rib chiqqan boshqa variantlar bilan. Modellar ONNX formatiga eksport qilinadi va brauzerda ONNX Runtime Web orqali ishlaydi, shuning uchun suratlar telefondan chiqmaydi. Har bir model o'zgarishini laboratoriya validatsiya to'plamida emas, o'zimizning dala suratlarimizda baholaymiz — ommaviy ma'lumotlar to'plamlari aynan shu yerda yiqiladi.

  • Avval ekin tekshiruvi: ekin haqidagi noto'g'ri taxmin hech qachon ishonchli tashxisga aylanmaydi.
  • Holat skriningi: eng yaqin qamrab olingan holat, bahosi va u ko'rib chiqqan boshqa variantlar.
  • Har bir natija ostida “Natija to'g'rimi?” — ommaviy ma'lumotlar to'plamlari bera olmaydigan dala fikri.
CropScout Vision'ni ochish
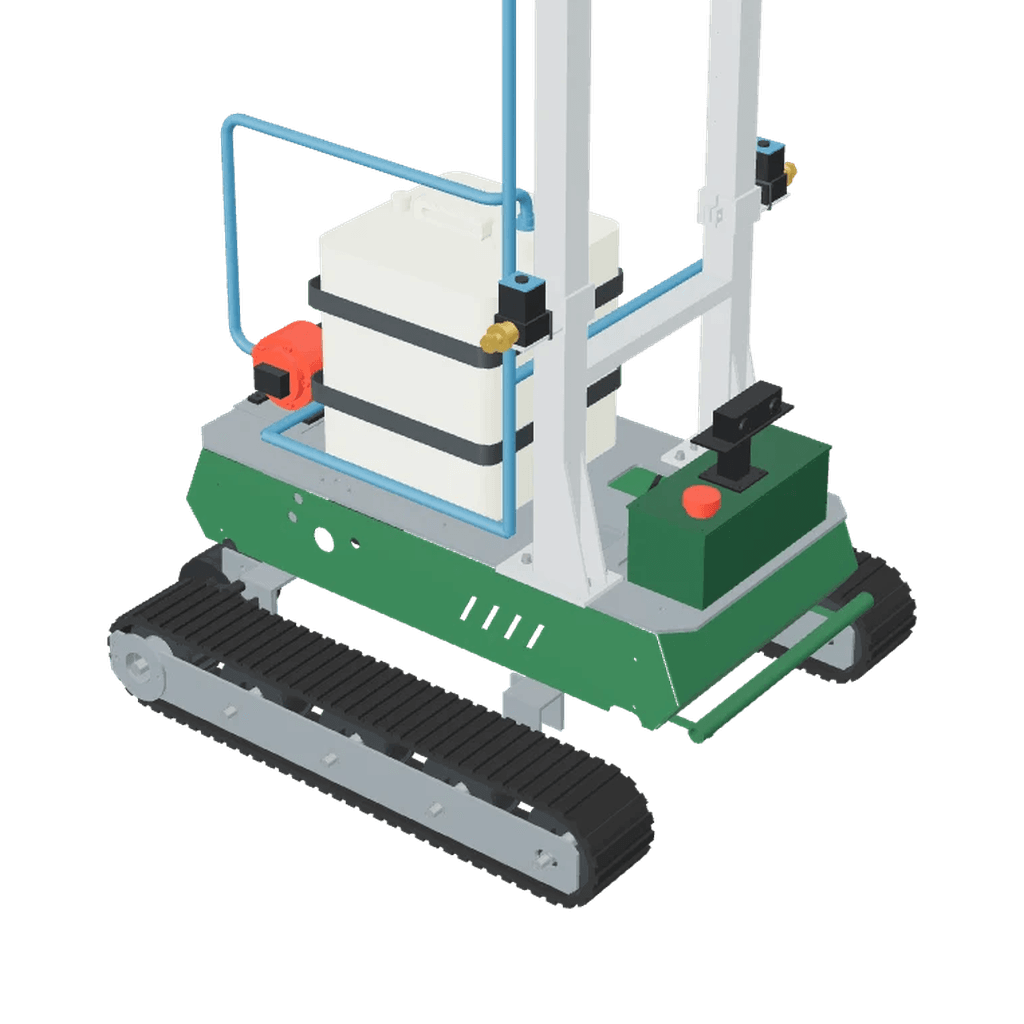
CropScout V2 dori sepish moduli, CAD render: idish, nasos tokchasi va shlang yo'nalishi
Kontseptual model — dori sepish moduli, kamera ustuni va probalar bitta asosda ulashadigan interfeyslar.
03CAD bosqichida · qismlar buyurtma qilingan

Har bir o'simlikka aniq doza

Dori sepish fermerlarimiz nomlagan ikkinchi eng katta vaqt sarfi va eng katta pul xarajati edi. Dori sepish moduli — CropScout asos va ko'rish tizimi bilan birinchi bo'lib bajaradigan ish.

  • 5 gallonlik idish, mahkamlovchi tayoqchalari bilan, ustki qopqoq orqali to'ldiriladi va chayiladi.
  • 24V diafragma nasosi o'z tokchasida, yurish tizimi bilan bir xil batareyadan quvvatlanadi.
  • Solenoid klapanlar va purkagich boomi har bir purkagich uchun alohida ishlaydi: belgilangan o'simlik doza oladi, sog'lom qo'shnisi olmaydi.
  • Doza, bosim va qatordagi litr — qolgan telemetriya bilan birga fermerning telefoniga yoziladi.

Elektronika

O'zimizning plata to'plamimiz

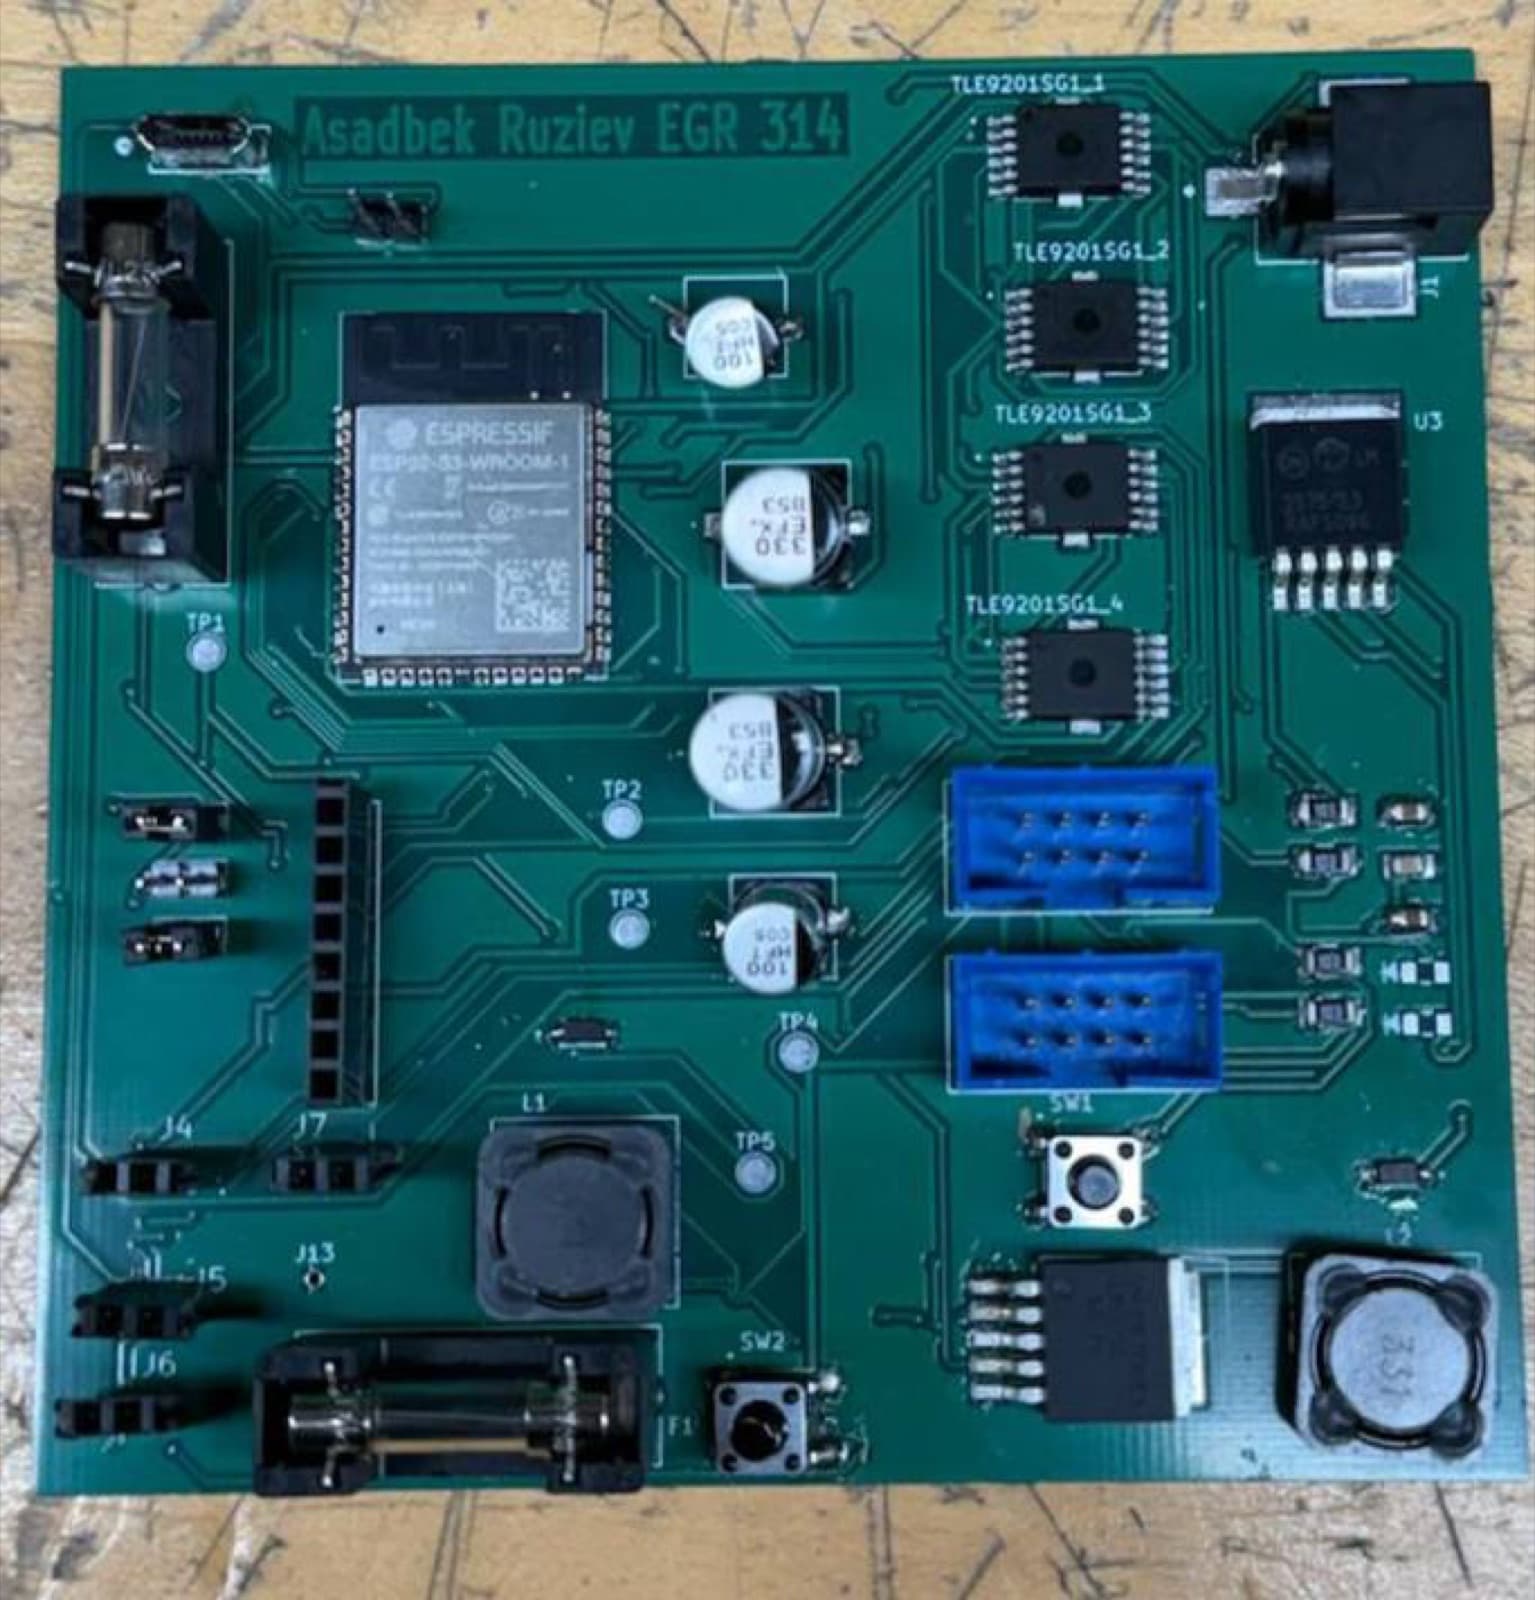
Yig'ilgan va sinovdan o'tgan motor-drayver plata: ESP32-S3 va to'rtta H-ko'prik mikrosxemasi
Yig'ilgan va sinovdan o'tgan.
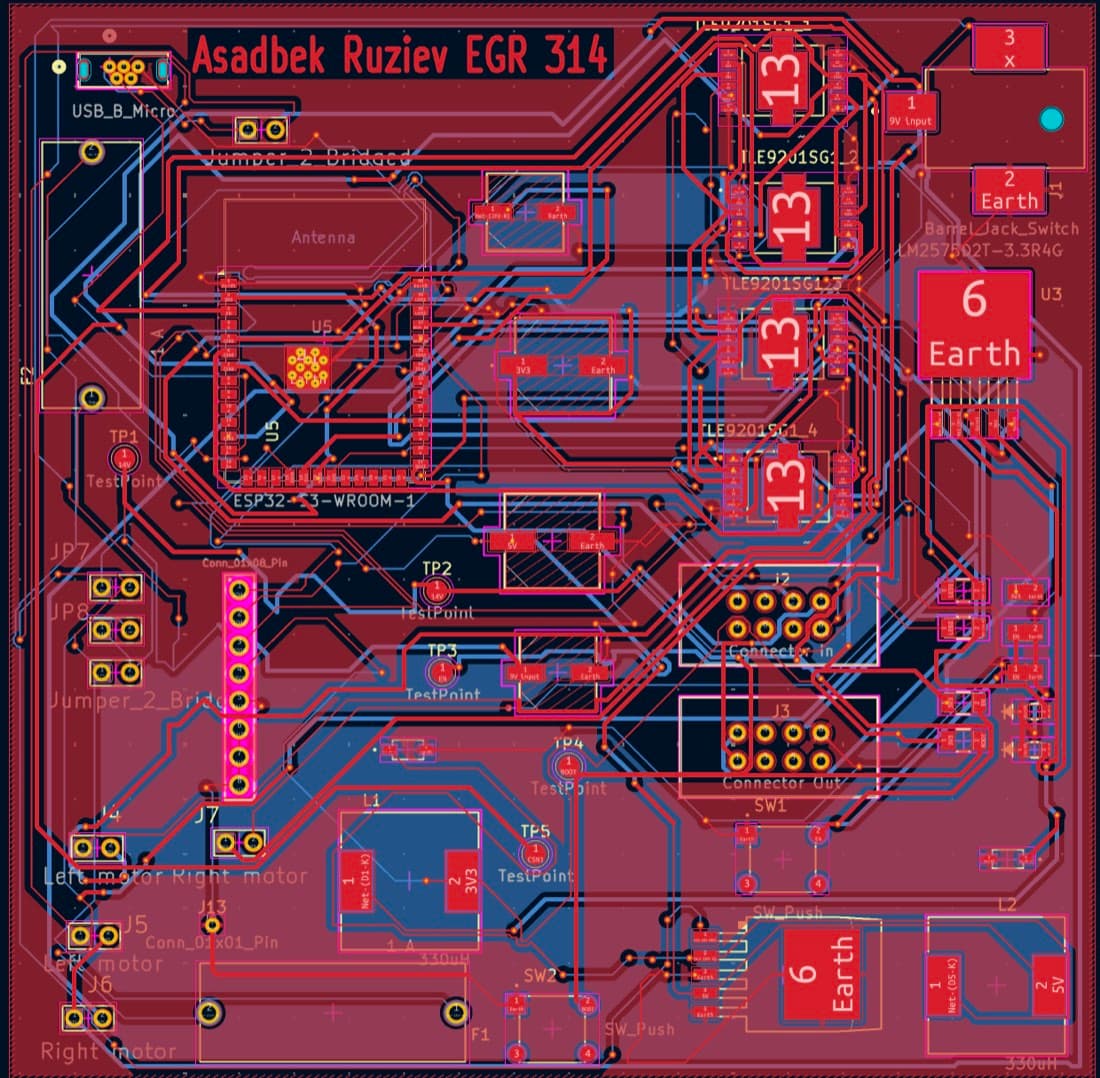
Xuddi shu plata KiCad'da: to'rtta H-ko'prik kanalli ikki qatlamli joylashuv
KiCad'dagi joylashuv.

MVP'dagi har bir plata o'zimiz tomonidan loyihalashtirilgan va yig'ilgan: sxema, joylashuv, ishlab chiqarish, ishga tushirish va nosozliklarni bartaraf etish. Suratdagi plata — motor-drayver tuguni: ESP32-S3 to'rtta TLE9201SG H-ko'prigini SPI orqali boshqaradi, 5–40V kirish kuchlanishini qabul qilib, platada 3.3V va 5.5V ga aylantiradi. Bu robotning taqsimlangan arxitekturasidagi yettita platadan biri; proshivka MicroPython'da — buyruq va telemetriya uchun TLS ustidan MQTT, boshqa platalarga esa UART zanjiri orqali ulanadi.

Keyingi versiyada: asosiy kontroller Teensy 4.1'ga o'tadi — ko'proq zaxira, CAN tarmog'i va real vaqtli boshqaruv uchun — va Vision robot ustida ishlashi uchun Jetson darajasidagi modul qo'shiladi.

Ochiq qurish kunlari

Biz bilan birga quring

ASU Polytechnic'ning SIM binosida ikkita ochiq qurish kuni — robot qanday yig'ilishini ko'rmoqchi bo'lgan har kim uchun.

  • ML / AI quyi tizimini qurish kuni

    Juma, 9-oktabr 2026

  • CropScout yig'ish kuni

    Payshanba, 30-oktabr 2026

Mablag' va havolalar

Pul va ish qayerda

$3,000

Hozirgacha olingan mablag'

Hozirgacha har bir dollar apparatga sarflangan: trek qismlari, 24V batareya, nasos va idish, plata ishlab chiqarish va ulardagi komponentlar. CropScout'ni UzCombinator qo'llab-quvvatlaydi (2-oqim, 2026), uni esa ASU Polytechnic'da BESTARORG talaba-muhandislar jamoasi quradi.

Quyi tizimni moliyalashtirmoqchimisiz yoki o'z dalangizda sinov o'tkazmoqchimisiz?

info@bestarorg.uz
Oldingi versiyalar